Humanoid

IsaacLab で Unitree G1 の後ろ向きの歩行を学習する

前回までの記事で、とりあえず IsaacLab を使って強化学習で歩行 policy を生成することができました。ただ、前回の policy は新規学習でありかつ短めの学習時間だったので、ほぼ歩けませんでした。 今回は前々回の記事で...
Humanoid
Isaac Lab にて歩行 policy の学習をしてみる!

今回は歩行 policy の学習方法を書きます。お試しなので、この policy で歩行はできないのですが、ざっくり概要だけ。 前回までの記事で、keyboard で歩行操作ができるようになっています。 学習 今回は、以...
Humanoid

Isaac Sim の Unitree G1 シミュレーションでロボットを keyboard 操作する

前回記事では Isaac Sim / Isaac Lab の環境構築についてお話しました。 今回は同 simulation にて、ロボットを keyboard で操作します。使用する repository はこちらで、0.0.1 の...
Humanoid

Ubuntu + RTX 5070 Ti で Isaac Sim / Isaac Lab を使って Unitree G1 を歩かせる

筆者が構築した環境 2026/9/27 現在、以下のような構成で Unitree G1 のロボットの歩行 simulation に成功することを確認できた。 Ubuntu 24.04 RTX 5070 Ti NVIDIA Dr...
Electronics

ドローン制作 2-8: PCB 再設計(IMU・昇圧コンバータのモジュール化)

こちらの記事で言及しましたが、昇圧後の電圧が不安定で前回設計した基板は正常動作しませんでした。 今回の設計では、以下の改変を行います。 ピンソケットを使い、直接 ToF センサと optical flow センサをマウントする...
Electronics

ドローン制作 2-7: PCB の動作確認(失敗)

このプロジェクトは PCBWay にサポートしていただいています。PCBWay から届いた基板の動作確認を行います。 先に結論を述べておくと、今回の動作確認は失敗に終わりました。 原因としては 5V の昇圧がうまくいか...
ROS

Nav2 講座 6: amcl の初期位置を設定する Python ノードを作成する

ROS 2 に関して筆者は以下の本で学びました。ROS1 との比較を含めかなりわかりやすく ROS 2 について書かれており、おすすめの一冊です。 この記事で学べる概念 initialpose についてROS 2 ...
ROS

Nav2 講座 5: .pgm ファイルを .stl ファイルに変換し、Gazebo simulation に使用する

ROS 2 に関して筆者は以下の本で学びました。ROS1 との比較を含めかなりわかりやすく ROS 2 について書かれており、おすすめの一冊です。 前回の記事で、自分で作成した map 上でロボットを動かすシミュレーショ...
Electronics

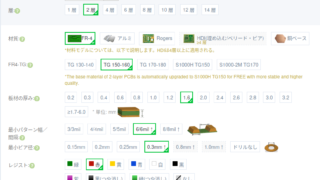
ドローン制作 2-6: PCBWay に基板を発注する

本記事では、ドローンの基板を PCBWay に発注する方法を説明します。過去記事は以下です。 ドローン制作 2-1: 準備・部品選定ドローン制作 2-2: ブレッドボード試験ドローン制作 2-3: ドローン schemati...
Electronics

ドローン制作 2-5: PCB の設計

本記事ではドローンの PCB を設計していきます。過去記事は以下。 ドローン制作 2-1: 準備・部品選定ドローン制作 2-2: ブレッドボード試験ドローン制作 2-3: ドローン schematic 設計ドローン制作 2-4: コ...